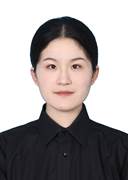
教师介绍 | ||
| 教师姓名 | 李硕 |
职务职称 | 讲师 | |
研究方向 | 控制工程 | |
联系电话 |
| |
lishuo@sspu.edu.cn | ||
通讯地址 | 上海浦东金海路2360号29号楼906室 | |
个人简介 | ||
2025年6月毕业于华南理工大学控制科学与工程专业,获工学博士学位。 2025年9月至今任上海第二工业大学智能制造与控制工程学院智能制造工程系讲师。 从事智能机器人控制、智能控制理论、无人机飞行控制方向研究。 | ||
主要论文、专利及著作情况 | ||
l 论文: 1.Shuo Li, Na Duan, Hailong Pei. Singularity-free predefined time tracking control for quadrotor UAV with input saturation and error constraints[J], Nonlinear Dynamics, 2025, 113:13225-13242. 2.Shuo Li, Na Duan, Hailong Pei. Predefined time trajectory tracking control and hardware in loop verification for quadrotor UAV under input delay and disturbances[J], Asian Journal of Control, 2025, 27: 1950-1963.(高被引文章) 3.Shuo Li, Na Duan, Huifang Min. Trajectory tracking control for quadrotor unmanned aerial vehicle with input delay and disturbances[J], Asian Journal of Control,2023, 26(1):150-161. 4.Shuo Li, Hailong Pei. Predefined time attitude control for quadrotor UAV with output constraints and input saturation[C], 2024 China Automation Congress, 2024: 6980-6984. 5.Shuo Li, Hailong Pei, Na Duan. Predefined-time attitude tracking control for quadrotor UAV with input delay[C], 2023 China Automation Congress, 2023: 8970-8974. l 专利: 1.李硕,段纳,陈超,具有输入时滞的四旋翼无人机反步控制方法,专利号:ZL 2020 1 0549644.1. 授权日:2022年6月28日,发明专利授权 | ||
主要科研项目 | ||
1.主持校级科研项目:全状态约束下无人机多故障容错控制技术研究. 项目编号:EGD26QD03 2.主持2026年度校级教材建设项目:智能机器人技术与具身智能 3.主持江苏省研究生实践创新项目:不确定非线性系统的输出跟踪控制问题研究及应用. 项目编号:SJCX20_0917 4.参与国家重点研发计划项目:动态非结构环境下机器人自然交互与共融协作. 项目编号:2023YFB4704900 5.参与国家自然科学基金面上项目:不确定受限系统的控制策略研究及其应用. 项目编号:62173166 | ||
荣誉及获奖 | ||
1.上海市属高校岗前培训新教师教学技能大赛二等奖 | ||